
团队成员
当前位置: 中文主页 >>团队成员
谢钊权
团队介绍:聚焦多形态机器人智能导航前沿方向开展研究,旨在推动机器人尽快在工业、服务场景快速落地
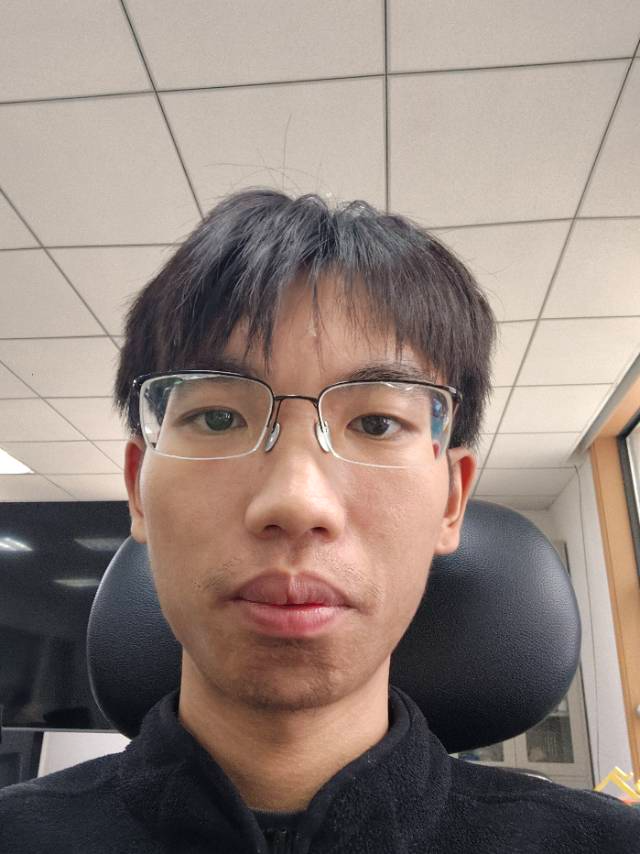
团队成员介绍:
研究方向:导航感知与路径规划

当前位置: 中文主页 >>团队成员
团队介绍:聚焦多形态机器人智能导航前沿方向开展研究,旨在推动机器人尽快在工业、服务场景快速落地
团队成员介绍:
研究方向:导航感知与路径规划

 手机版