

个人简介
张守建,武汉大学测绘学院教授、博士生导师,主要从事复杂环境下多源融合导航与机器人智能导航理论方法及应用研究,重点面向地下停车场、隧道等复杂场景,开展北斗/惯性/视觉/激光/地图协同定位、环境感知、路径规划与自主作业等研究,推动导航定位技术从算法创新向机器人系统和行业应用转化。
经过多年研究,在科学通报、地球物理学报、测绘学报、GPS Solutions、IEEE IEEE Sensors Journal等国内外权威期刊发表论文100余篇,谷歌学术总引用超1000余次,其中,一作/通讯作者SCI论文30余篇,授权国家发明专利/软件著作权10余项。获卫星导航定位科技进步特等奖、湖北省自然科学特等奖、测绘科技进步奖等多项奖励。同时,担任导航定位学报、测绘工程等期刊编委,并担任国际大地测量协会(IAG)“多GNSS偏差处理”工作组成员等社会兼职。主持国家自然科学基金4项、并以子课题负责人参与国家重点研发、工信部重点研发和湖北省JD等多项国家及省部级项目;开发的定位导航软件被中国星网集团、中国电子科技集团、时空道宇等多家知名企业采购并应用于国家重大工程。
近年来,带领团队重点推进机器人自主导航、智能作业与自主巡检技术的工程化和产业化,构建了“激光雷达+视觉+IMU+北斗”多源融合定位系统,形成从导航算法研发、算法移植、硬件适配到系统集成和场景部署的完整技术链条。牵头搭建了农药喷洒机器人、四足智能巡检机器人系统等应用平台:农药喷洒机器人面向农业生产中的自主移动与智能喷洒作业,推动精准导航与农业装备结合;四足智能巡检机器人系统面向地下停车场、隧道、园区等GNSS拒止环境,实现复杂场景下的自主定位、路径规划、智能避障与巡检作业。相关机器人软硬件系统已被中建三局等企业推广应用到智慧社区巡检、管道巡检、钢厂巡检等应用领域。
在教学与学生指导方面,主讲本科生2门核心课程,参与国家级一流专业建设,获武汉大学教学成果奖。指导博士研究生5名、硕士研究生15名,其中1人获评武汉大学“十大珞珈风云学子”;指导学生获全国大学生物联网设计竞赛一等奖、全国测绘学科创新创业智能大赛一等奖等多项奖励,注重培养学生在导航算法、机器人系统和工程实践方面的综合创新能力。
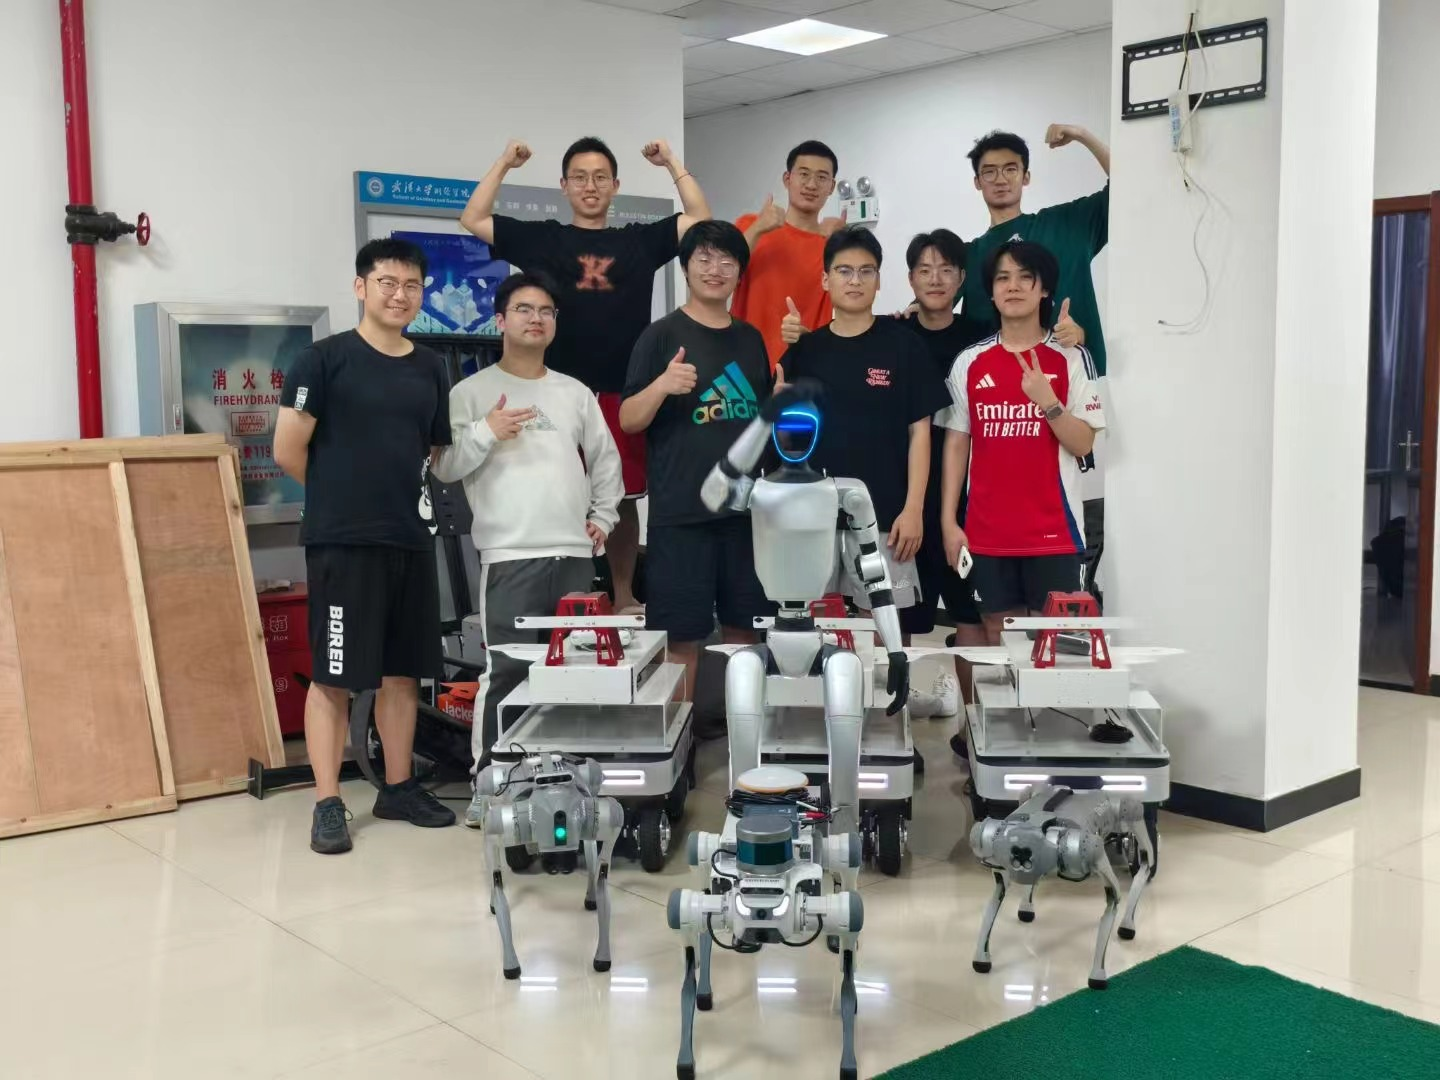
目前,课题组拥有了四足机器人、人形机器人、轮足机器人等多种类型的智能机器人硬件系统,围绕着复杂环境机器人多源融合定位与建图、视觉与激光融合的语义地图构建、面向复杂环境的感控一体化算法和机器人视觉-语言-动作大模型等前沿方向开展深入研究。
课题组多名毕业生就职于华为、大疆、比亚迪、速腾聚创、中国移动等知名企业和南京师范大学、中国建筑大学等知名高校。
欢迎测绘、导航、计算机、电子信息、自动化及机器人等相关专业的同学加入,共同探索机器人智能导航的前沿技术及应用!
长期诚邀对机器人智能导航感兴趣的研究生与本科生加入!(shjzhang@sgg.whu.edu.cn)
- 研究方向
- 社会兼职
暂无内容
- 教育经历
- 工作经历
暂无内容
暂无内容
团队成员
- 团队名称:机器人智能导航团队



 手机版